
UAV-paineanturin valintaopas droonien korkeudelle, lentonopeudelle ja lennonohjaukselle
Päivämäärä: 2026-09-24
5000 jalan korkeudessa 10 hPa:n barometrinen virhe tarkoittaa noin 84 metrin korkeusvirhettä. Kiinteäsiipisellä UAV:lla, joka lentää maastoa seuraavissa tehtävissä, tämä marginaali on ero puhtaan passin ja kontrolloidun törmäyksen välillä. UAV-paineanturit ovat instrumentteja, jotka kertovat lennonjohtajalle, missä ilma-alus on, ja oikean valinnan tulee perustua mitattavissa oleviin spesifikaatioihin, ei datalehtimarkkinointiin.
Mitä UAV-paineanturit todella mittaavat
UAV-paineanturit tarjoavat kolme ydinmittausta: barometrinen korkeus, ilmanopeus ja pystynopeus. Jokainen mittaus vaatii erilaisen anturikonfiguraation, ja näiden toimintojen erottaminen suunnitteluprosessin varhaisessa vaiheessa säästää kuukausien integrointityötä.
Barometrinen korkeus tulee absoluuttisesta paineanturista. Lennonohjain muuntaa staattisen portin paineen korkeudeksi käyttämällä standardia ilmakehämallia. Absoluuttinen anturi täyden mittakaavan 110 kPa:lla kattaa merenpinnan noin 10 000 metriin, mikä riittää useimpiin kaupallisiin UAV-toimintoihin.
Ilman nopeus käyttää paine-eroanturia. Pitot-putki tuottaa matalan paineen eteenpäin liikkeestä, ja anturi lukee staattisen portin ja pitot-putken välisen paineraon. Tuloksena oleva delta-paine on verrannollinen ilmanopeuden neliöön. Droneille, joiden risteilynopeus on alle 10 m/s, mikropaineanturi, jonka koko mittakaava on alle 1 kPa, on välttämätön, koska deltapaine näillä nopeuksilla on vain muutama sata pascalia.
Pystynopeus saadaan tyypillisesti erottamalla korkeussignaali. Jotkut lennonohjaimet yhdistävät paineanturin inertiamittausyksikköön melun vaimentamiseksi, mutta paineanturi on edelleen ensisijainen tietolähde.
Maavaikutusten tunnistus on toinen käyttötapaus. Kun UAV lähestyy laskupintaa, paineprofiili roottorin pesun alla muuttuu. Differentiaalisensori, jonka alue on 0–0,5 kPa ja nopea vasteaika, tarjoaa sujuvaan kosketusalgoritmiin tarvittavat tiedot.
| Toiminto | Anturin tyyppi | Tyypillinen valikoima | Tulostusmuoto | Kriittinen spec |
| Barometrinen korkeus | Ehdoton | 30-110 kPa | Digitaalinen I2C | Matala pitkäaikainen drift |
| Airspeed | Differentiaalinen | 0-1 kPa | Analoginen tai digitaalinen | Matalan alueen herkkyys |
| Pystysuuntainen nopeus | Ehdoton | 30-110 kPa | Digitaalinen | Matala melutiheys |
| Maavaikutusten tunnistus | Differentiaalinen | 0 - 0,5 kPa | Analog | Nopea vasteaika |
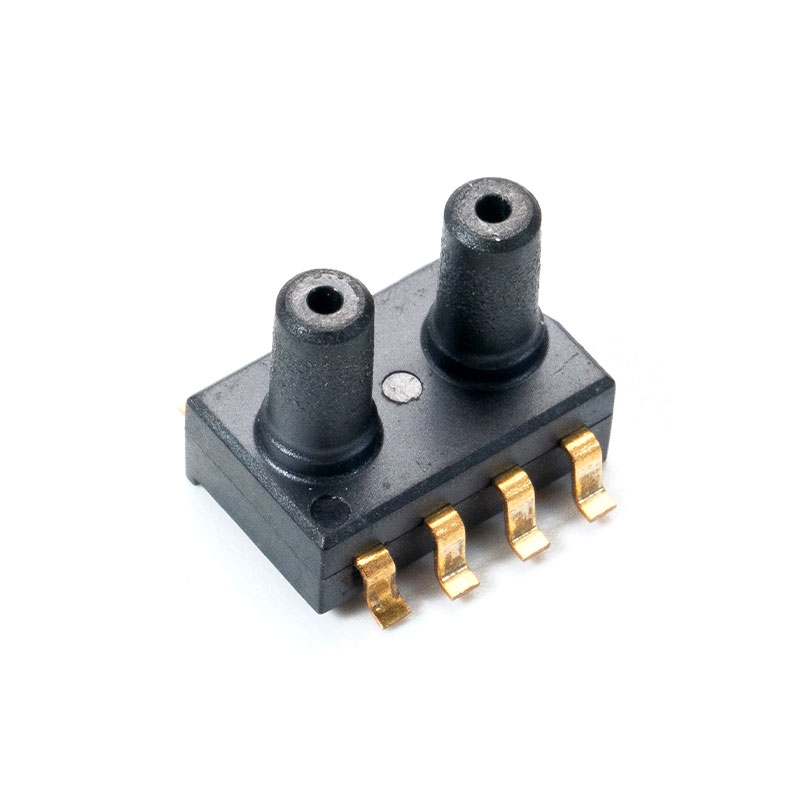
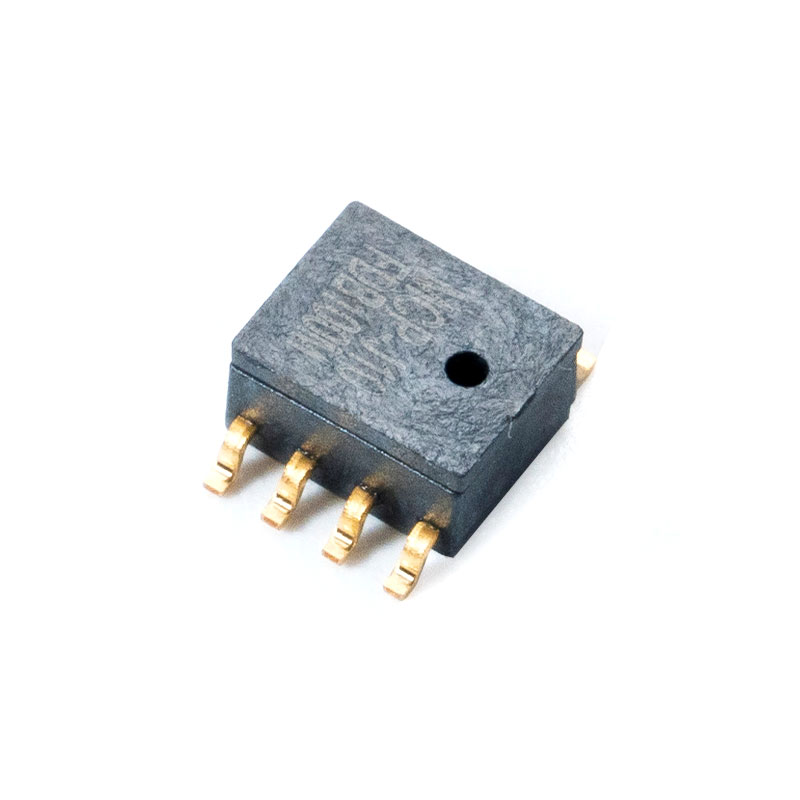
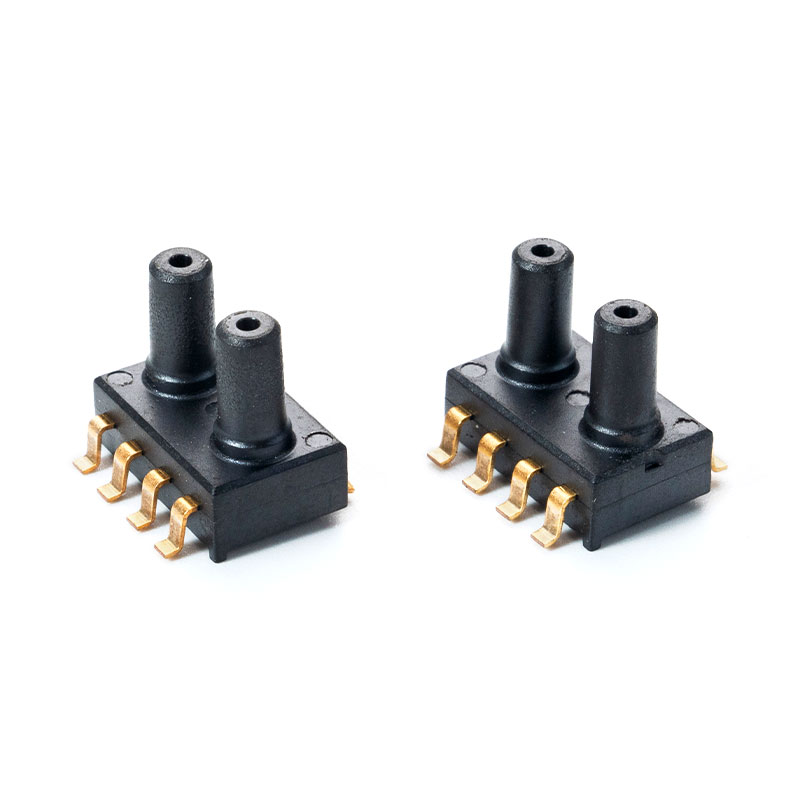 MCP-H21 Paineanturi droneille Kuvaukset MCP-H21-sarja on pienikokoinen paketti (SOP), jossa on kaksi porttia, joka integroi signaalin vahvistuksen, epälineaarisuuden ja lämpötilan kompensoinnin... Näytä tuote →
Viisi mikropaineanturin eritelmää, joilla on merkitystä droonien suunnittelussa
Viisi eritelmää määrittelee, toimiiko paineanturi todella dronissa: mittausalue, tarkkuus, tulostusmuoto, pakkaus ja lämpöstabiilisuus. Lukitse nämä viisi arvoa ennen piirilevyasettelun aloittamista.
- Mittausalue - Korkeuden absoluuttisen alueen tulee kattaa 30–110 kPa. Ilmanopeuden osalta eroalue tulisi mitoittaa siten, että odotettu lennon verhokäyrä käyttää 50–70 prosenttia täydestä asteikosta.
- Tarkkuus - 0,2 prosentin täyden mittakaavan lähtöspesifikaatio riittää korkeuden pitoon, mutta offset-virhe merkitsee enemmän kuin lineaarisuus. 0,1 prosentin FSS-poikkeama perusviittauksessa tuottaa useita metrejä näennäisen korkeusvirheen.
- Tulostusmuoto - Digitaalinen I2C yksinkertaistaa johdotusta ja poistaa kompensointialgoritmin lennonohjaimesta. Analoginen lähtö on edelleen hyödyllinen mukautetuissa autopilottikorteissa, joissa on korkearesoluutioinen ADC ja puhdas analoginen etuosa.
- Paketti - Surface-mount (SOP) -pakkaus on pakollinen tuotannossa oleville lennonjohtajille. DIP- tai SIP-paketit toimivat pöytätestauksessa, mutta niitä käytetään harvoin volyymidrone-kokoonpanossa.
- Lämpöstabiilisuus - Tehdaslämpökompensointi useissa lämpötilapisteissä pitää tarkkuuden vakaana koko toiminta-alueella.
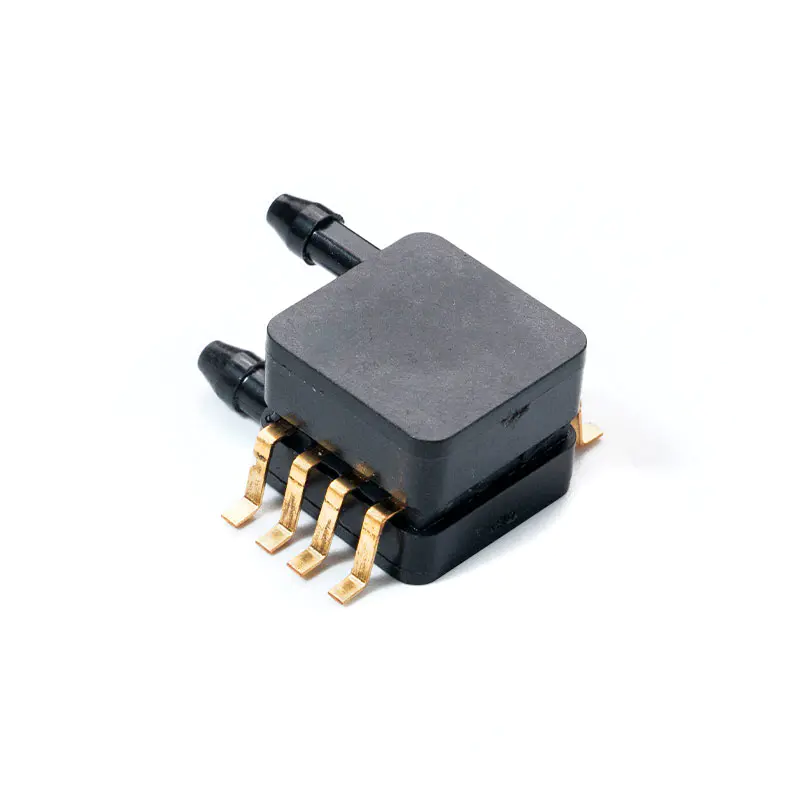
The paine-eroanturin tarkkuus MemsTech MCPh20- ja MCPh21-tuoteperheen tarjoamat tuotteet sopivat suoraan ilmanopeuden ja maavaikutusten mittaukseen moniroottorisissa ja kiinteäsiipisissa alustoissa.
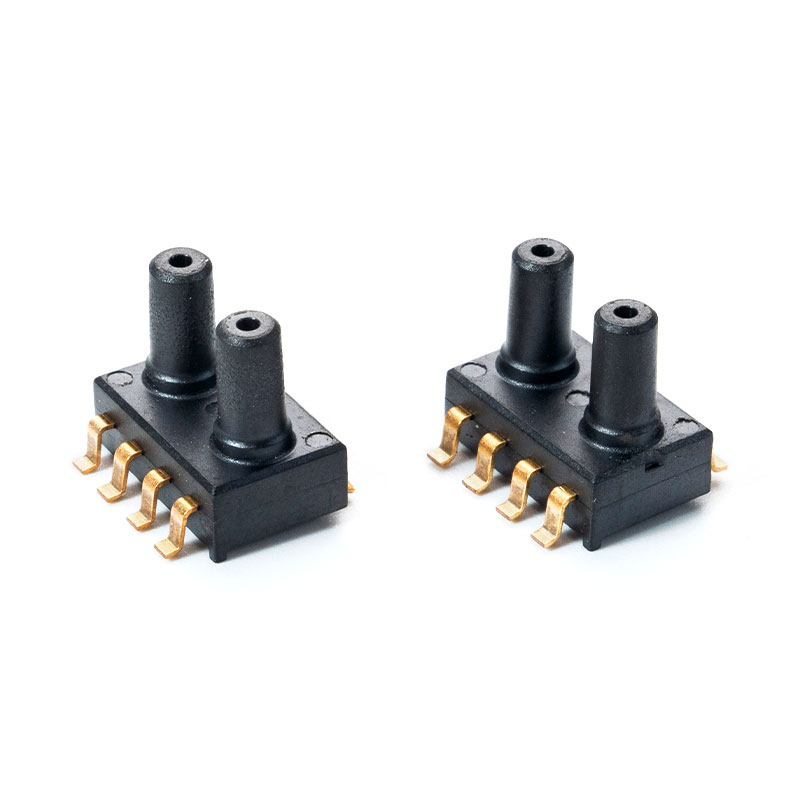 DPT-R8 Mikropaineanturi Johdanto Tämän asiakirjan aiheena on Honeywell ABP -sarjan paineanturiin perustuvan paine-erolähettimen toimintaominaisuudet... Näytä tuote →
Digitaalinen vs analoginen lähtö: Lennonohjaimen käyttöliittymän valitseminen
Digitaalinen I2C-lähtö on nyt UAV-paineantureiden oletusarvo, koska se siirtää kalibrointityökuorman pois lennonohjaimesta. Analogisella lähdöllä on edelleen merkitystä mukautetuissa autopilottirakenteissa, jotka vaativat raaka-anturidataa.
Digitaaliset I2C-anturit toimittavat kalibroidut paine- ja lämpötilatiedot suoraan, mikä vähentää prosessorin kuormitusta ja eliminoi tarkan analogisen käyttöliittymän tarpeen. Lennonohjain lukee kompensoidut arvot suorittamatta kalibrointimatematiikkaa. Tämä on yksinkertaisin polku luotettavaan korkeus- ja lentonopeustietoihin kompaktissa UAV-lentopinossa.
Analogiset anturit tuottavat paineeseen lineaarisesti verrannollisen jännitteen. Jos autopilotissa on jo 16-bittinen ADC, jolla on vakaa vertailujännite, analoginen anturi voi tarjota pienemmän latenssin. Suurivirtaisten moottorikäyttöjen ESC-kytkentäkohina voi kuitenkin vahingoittaa analogisia painelukemia, erityisesti moniroottorikokoonpanoissa, joissa on vähintään neljä ESC:tä. Latenssi on toinen eroava tekijä. Digitaaliset I2C-anturit raportoivat tyypillisesti 1 kHz:n taajuudella, mikä on riittävän nopea useimmille lennonjohtajille. Analogisilla antureilla on käytännössä nolla protokollan latenssia, koska arvo näkyy välittömästi lähtönastassa.
- Digital I2C - Kaksijohtiminen väylä, sisäänrakennettu lämpötilakompensointi, pienempi EMI-herkkyys, yksinkertaisempi johdotus pienikokoisissa pinoissa.
- Analoginen jännite - Yksi lähtönasta, vaatii ulkoisen ADC:n, kalibrointikäyrän täyden hallinnan, alhaisemmat komponenttikustannukset yksinkertaisissa malleissa.
Lämpötilapoikkeama: Korkeusvirheen piilotettu syy
Lämpötilapoikkeama, ei itse anturisuulake, on suurin syy ilmanpaineen korkeusvirheeseen UAV-järjestelmissä. Ilman lämpötila laskee noin 6,5 celsiusastetta 1 000 nousumetriä kohden, ja anturin nollapisteen siirtymä muuttuu pakkauksen lämpötilan muuttuessa.
Ilman kompensaatiota 10 celsiusasteen heilahdus voi siirtää poikkeamaa tarpeeksi tuottamaan kymmenien metrien näennäisen korkeusvirheen. Tehdaskalibrointi ratkaisee tämän suorittamalla nollapisteen ja täyden asteikon kompensoinnin kylmissä ja kuumissa lämpötilapisteissä ja varmistamalla sitten stabiilisuuden pitkän liotusjakson aikana.
MemsTech soveltaa tätä prosessia jokaiseen tuotteeseen ennen toimitusta, minkä vuoksi 0,2 prosentin FSS-spesifikaatio pätee todellisissa lento-olosuhteissa eikä vain paperilla.
Tuotannon UAV:iden pakkaus-, integrointi- ja toimitusketjun tekijät
Pinta-asennuspakkaus on ratkaiseva tekijä volyymidroneiden valmistuksessa. SOP-paketti tukee automaattista poiminta ja paikkaa, pienentää levyn pinta-alaa ja eliminoi levyn läpireiän juotosvaiheen, joka hidastaa DIP-kokoonpanoa.
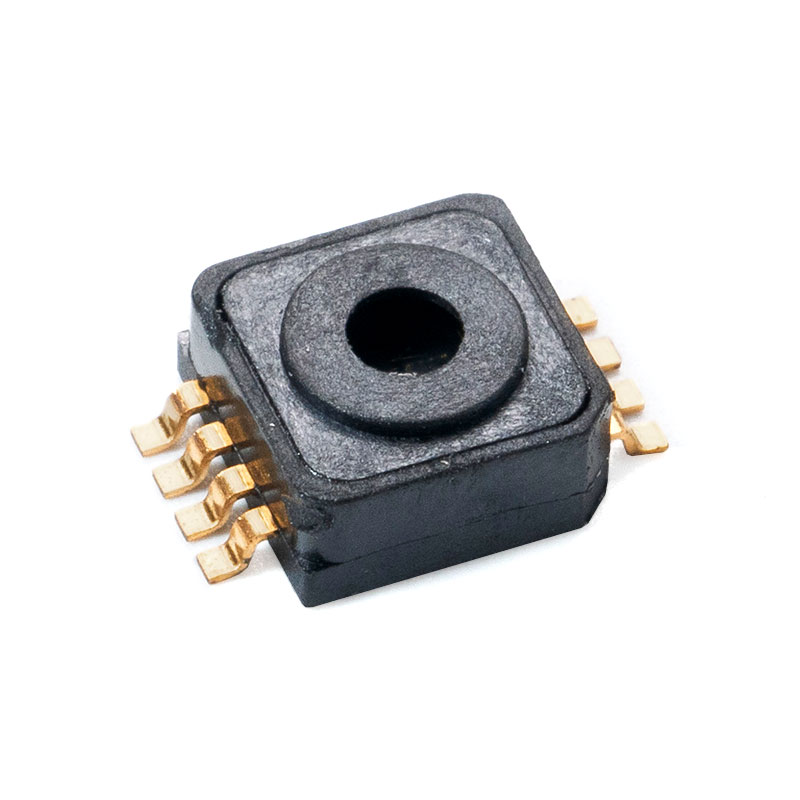
Yli 10 000 yksikön tuotantomäärillä pakkausvalinta vaikuttaa suoraan kokoonpanon tuottoon ja kustannuksiin. DIP- ja SIP-paketit ovat edelleen hyödyllisiä pöytäprototyyppien valmistuksessa, mutta ne lisäävät sykliaikaa ja manuaalista työtä tuotantolinjalle. Pinta-asennukseen suunniteltu anturi, kuten MCPV5xxx-sarja, integroituu saumattomasti nykyaikaisten reflow-juottoprofiilien kanssa.
Kun hankitaan antureita tuotantoon, toimittajan omat valmiudet ovat yhtä tärkeitä kuin tietolomake. MemsTech suorittaa pakkaamisen, lankojen liittämisen, hitsauksen, lämpötilan kompensoinnin, kalibroinnin ja ryömimistestauksen sisäisesti 2 000 neliömetrin standardoidussa laitoksessa. Tämä tarkoittaa, että erien välinen konsistenssi ei riipu ulkoisesta alihankkijasta.
Käytännön vaikutukset ovat yksinkertaiset: valmistukseen keskittyvä toimittaja tuottaa johdonmukaisempia UAV-antureita kuin useista valimoista hankkiva kauppayhtiö. Katso yksityiskohtainen tekninen erittely tästä kattava opas MEMS-paineanturiteknologiaan .
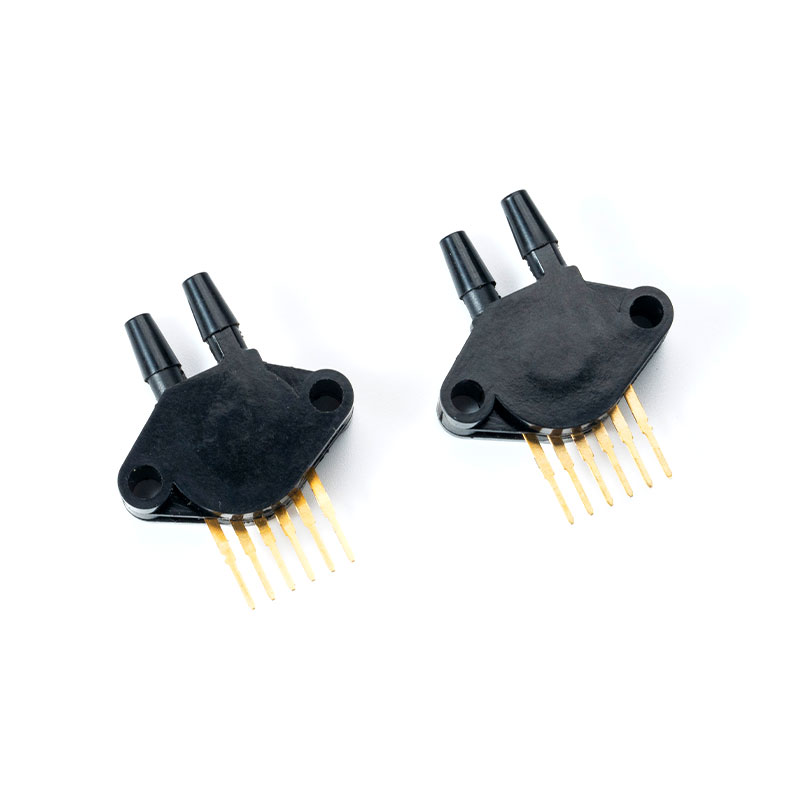 MCP5700DP Paineanturi teollisuuteen MCP5XXXDP-sarjassa on integroitu piipaineanturi Signaalin ilmastointi, lämpötilan kompensointi ja kalibrointi Näytä tuote →
Usein kysyttyjä kysymyksiä UAV-paineantureista
Mikä paineanturin alue minun pitäisi valita UAV-korkeusmittarille?
Valitse absoluuttinen paineanturi, jonka alue kattaa koko käyttökorkeusikkunan. 30–110 kPa:n anturi kattaa merenpinnan noin 10 000 metriin asti. Jos drone lentää alle 6 000 metrin korkeudessa, kapeampi 30–90 kPa:n alue tarjoaa paremman resoluution.
Pitäisikö minun käyttää digitaalista vai analogista paineanturia dronille?
Käytä digitaalista I2C-anturia useimmissa lennonohjaimissa, koska kalibroidut tiedot vähentävät prosessorin kuormitusta ja yksinkertaistavat johdotusta. Valitse analoginen lähtö vain, jos autopilotissa on korkearesoluutioinen ADC ja kohinabudjetti sallii analogisen etuosan anturin lähellä.
Mikä on MemsTech MCPh21 -paineanturin tarkkuus?
MCPh21:n koko mittakaavatarkkuuden on arvioitu olevan 0,2 prosenttia. Se on I2C-yhteensopiva digitaalinen lähtöanturi, joka soveltuu barometrisen korkeuden ja ilmanopeuden mittauksiin pienikokoisissa UAV-järjestelmissä.
Voiko sama paineanturi mitata sekä korkeutta että ilmanopeutta?
Yksi absoluuttinen paineanturi käsittelee korkeutta, mutta ilmanopeus vaatii paine-eron konfiguroinnin. Joissakin UAV-malleissa käytetään kahta anturia: yksi absoluuttinen anturi korkeudelle ja yksi differentiaalisensori pitot-putken ilmanopeuden mittaamiseen.
Mems Tech on erikoistunut alaan paineantureita yli 14 vuoden ajan.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, Xinwu District, Wuxi City, Jiangsun maakunta, Kiina
Tekijänoikeus © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Mukautetut MEMS-paineanturin valmistajat
